 Deutsch
 English
 日本語

Knowledge Base Blog
Was ist RGB LED? 21 Aug 2020 Die Einführung des RGB Der RGB Farbe Modus ist ein Farbe Standard in der Industrie. Es erhält verschiedene Farben, indem es die drei ändert Farbe...

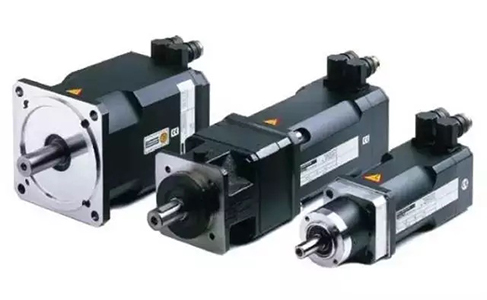
Servomotoren sind Mikromotoren, die als Aktuatoren in automatischen Steuergeräten verwendet werden. Funktion Servomotor, auch als Exekutivmotor bezeichnet, wird als Aktuator in einer automatischen Steuerung verwendet und wandelt das empfangene elektrische Signal in eine auf der Motorwelle ausgegebene Winkelverschiebung oder Winkelgeschwindigkeit um. Unter "Servomotor" kann ein Motor verstanden werden, der dem Steuersignal absolut gehorcht: Vor dem Aussenden des Steuersignals steht der Rotor still; wenn das Steuersignal gesendet wird, dreht sich der Rotor sofort; wenn das Steuersignal verschwindet, kann der Rotor sofort anhalten.
Klassifizierung von Servomotoren
Servomotoren werden in zwei Kategorien unterteilt: AC-Servo und DC-Servo. Der Grundaufbau eines AC-Servomotors ähnelt dem eines AC-Induktionsmotors (Asynchronmotors). Es gibt zwei Feldwicklungen Wf und Steuerwicklung WcoWf mit einer Phasenverschiebung von 90° des elektrischen Winkels auf dem Stator. Bei einer konstanten Wechselspannung wird die an Wc angelegte Wechselspannung oder Phasenänderung zur Steuerung des Motorbetriebs verwendet. AC-Servomotoren weisen die Eigenschaften eines stabilen Betriebs, einer guten Regelbarkeit, eines schnellen Ansprechens, einer hohen Empfindlichkeit und strenge Nichtlinearitätsindizes der mechanischen Eigenschaften und der Einstelleigenschaften auf (Anforderungen kleiner als die Anforderungen). 10% bis 15% und weniger als 15% bis 25%, beziehungsweise.
Vor- und Nachteile von DC-Servomotoren
Vorteile: Die Drehzahlregelung ist sehr genau, das Drehmoment und die Drehzahleigenschaften sind sehr hart, das Regelprinzip ist einfach, einfach zu bedienen und billig;Nachteile: Bürstenkommutierung, Geschwindigkeitsbegrenzung, zusätzlicher Widerstand und Verschleißpartikel (nicht geeignet für staubfreie und explosive Umgebungen).
Der grundsätzliche Aufbau eines Gleichstrom-Servomotors ähnelt dem eines allgemeinen Gleichstrommotors. Motordrehzahl n = E/K1j=(Ua-IaRa)/K1j, wobei E die Ankerrücken-Elektromotorkraft ist, K eine Konstante ist, j der magnetische Fluss pro Pol ist, Ua und Ia die Ankerspannung und der Ankerstrom sind, und Ra der Ankerwiderstand ist, Ua oder φ ändernd, kann die Drehzahl des DC-Servomotors steuern, aber im Allgemeinen wird die Methode zur Steuerung der Ankerspannung übernommen. Zeit Antwort.
Vor- und Nachteile von AC-Servomotoren
Vorteile: Die Eigenschaften der Drehzahlregelung sind gut, eine reibungslose Regelung kann in der gesamten Geschwindigkeitszone realisiert werden, fast keine Oszillation, hoher Wirkungsgrad von mehr als 90%, geringe Wärmeerzeugung, Hochgeschwindigkeitsregelung, hochpräzise Positionsregelung (abhängig von der Genauigkeit des Encoders), Nennbetrieb In dem Bereich kann es konstantes Drehmoment, geringe Trägheit, geringes Geräusch, keinen Bürstenverschleiß und wartungsfrei (geeignet für staubfreie und explosive Umgebungen) erreichen;Nachteile: Die Steuerung ist komplizierter, die Treiberparameter müssen vor Ort angepasst werden, um die PID-Parameter zu bestimmen, und es sind mehr Verbindungen erforderlich.
Gleichstrom-Servomotoren sind in Bürsten- und bürstenlose Motoren unterteilt. Bürstete Motoren haben niedrige Kosten, einfache Struktur, großes Startdrehmoment, breiten Drehzahlbereich, einfache Steuerung; Wartung ist erforderlich, aber einfach zu warten (Kohlebürsten wechseln), elektromagnetische Störungen erzeugen, Anforderungen an die Nutzungsumgebung haben und im Allgemeinen in kostensensiblen allgemeinen industriellen und zivilen Anlässen verwendet werden.
Der bürstenlose Motor ist klein in der Größe, leicht im Gewicht, groß in der Ausgabe, schnell in der Antwort, hoch in der Geschwindigkeit, kleine Trägheit, stabiles Drehmoment und glatte Rotation, komplexe Steuerung, intelligente, flexible elektronische Kommutierung, kann mit Rechteckwelle oder Sinuswelle kommutieren, der Motor ist wartungsfrei, hohe Effizienz und Energieeinsparung, Die elektromagnetische Strahlung ist klein, die Temperatur Der Anstieg ist gering und das Leben ist lang, so dass es für verschiedene Umgebungen geeignet ist.
Wechselstrom-Servomotoren sind sogenannte bürstenlose Motoren. Sie sind in Synchron- und Asynchronmotoren unterteilt. Gegenwärtig verwenden wir Synchronmotoren in der Bewegungssteuerung aufgrund ihres großen Leistungsbereichs, ihrer großen Leistung, ihrer großen Trägheit, ihrer niedrigen Maximaldrehzahl und ihrer niedrigen Drehzahl. Abnahme bei gleichmäßiger Drehzahl mit zunehmender Leistung, geeignet für langsame und stabile Betriebszeiten.
Der Rotor innerhalb des Servomotors ist ein Permanentmagnet. Der Fahrer steuert U/V/W-Drehstrom zu einem elektromagnetischen Feld, wobei der Rotor unter der Wirkung dieses Magnetfeldes rotiert. Zeit, der eingebaute Motorgeber überträgt das Feedbacksignal an den Fahrer und schließlich den Feedbackwert Es wird mit dem target Die Genauigkeit des Servomotors wird durch die Genauigkeit des Gebers (Anzahl der Zeilen) bestimmt.
Q: Was ist der Leistungsunterschied zwischen AC-Servomotoren und bürstenlosen DC-Servomotoren?
A: Die Leistung des AC-Servomotors ist besser, weil der AC-Servo durch Sinuswelle gesteuert wird und die Drehmomentwelligkeit klein ist; während der bürstenlose DC-Servo durch Trapezwelle gesteuert wird.
Die schnelle Entwicklung der Permanentmagnet-AC-Servoantriebstechnologie macht das DC-Servosystem mit der Krise konfrontiert, eliminiert zu werden[/p][p=30,2,links]Seit den 1980er Jahren mit integrierten Schaltungen, Leistungselektronik und Wechselstrom und mit der Entwicklung der drehzahlvariablen Antriebstechnologie hat die Permanentmagnet-AC-Servoantriebstechnologie eine hervorragende Entwicklung gemacht. Hersteller in verschiedenen Ländern haben sukzessive neue AC-Servomotoren und Servoantrieb eingeführt Serie ProdukteDas AC-Servosystem ist zur Hauptentwicklungsrichtung des modernen Hochleistungs-Servosystems geworden, so dass das DC-Servosystem vor der Krise steht, eliminiert zu werden.
Permanentmagnet-Wechselstrom-Servomotoren weisen gegenüber Gleichstrom-Servomotoren vor allem folgende fünf Vorteile auf:
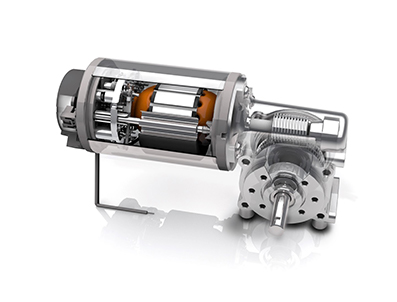
Prinzip des Servomotors
Der Aufbau des Wechselstrom-Servomotorstators ähnelt im wesentlichen dem des Kondensator-Split-Phase-Einphasen-Asynchronmotors, der mit zwei Wicklungen mit einer Lagedifferenz von 90° ausgestattet ist, die eine ist die Erregerwicklung Rf, die immer mit der Wechselspannung Uf verbunden ist, die andere ist die Steuerwicklung L, die mit der Steuersignalspannung Uc verbunden ist. Wechselstrom-Servomotoren werden daher auch als zwei Servomotoren bezeichnet.
Der Rotor eines Wechselstrom-Servomotors besteht normalerweise aus einem Kurzschlusskäfig, aber um den Servomotor einen größeren Drehzahlbereich und lineare mechanische Eigenschaften zu haben, gibt es kein "Rotations" -Phänomen und schnelles Ansprechverhalten. Im Vergleich zu herkömmlichen Motoren sollte er die beiden Eigenschaften eines großen Rotorwiderstandes und eines kleinen Trägheitsmomentes haben. Derzeit gibt es zwei Arten von Rotorstrukturen, die weit verbreitet sind: einer ist ein Kurzschlusskäfigrotor aus hochohmigen leitfähigen Materialien mit hochohmigen leitfähigen Materialien. Um das Trägheitsmoment des Rotors zu reduzieren, wird der Rotor schlank gemacht; einer ist ein hohler topfförmiger Rotor aus Aluminiumlegierung. Die Topfwand ist nur 0,2-.0.3mmDer hohlbecherförmige Rotor hat ein kleines Trägheitsmoment, schnelles Ansprechen und stabilen Betrieb, so dass er weit verbreitet ist.
Ohne die Steuerspannung gibt es nur das pulsierende Magnetfeld, das von der Erregerwicklung im Stator des Wechselstrom-Servomotors erzeugt wird, und der Rotor steht still, wenn eine Steuerspannung vorhanden ist, wird ein rotierendes Magnetfeld im Stator erzeugt, und der Rotor dreht sich in Richtung des rotierenden Magnetfeldes, wenn die Last konstant ist, ändert sich die Motordrehzahl mit der Steuerspannung, wenn die Phase der Steuerspannung entgegengesetzt ist, wird der Servomotor umgekehrt.
Obwohl das Funktionsprinzip eines Wechselstrom-Servomotors dem eines kondensatorbetriebenen einphasigen Asynchronmotors ähnelt, ist dessen Rotorwiderstand wesentlich größer als derjenige des letzteren, so daß der Servomotor gegenüber einem kondensatorbetriebenen Asynchronmotor drei bemerkenswerte Merkmale aufweist. Merkmale:
Präzisions-Übertragung Mikromotor
"Präzisionsgetriebe-Mikromotor" kann schnell und korrekt Anweisungen ausführen, die sich häufig im System ändern, den Servomechanismus antreiben, um die von den Anweisungen geforderte Arbeit abzuschließen, und die meisten von ihnen können die folgenden Anforderungen erfüllen:
Die Typen und Strukturen von Präzisionsgetriebe-Mikromotoren und der Leistungsvergleich sind wie folgt:
Wechselstrom-Servomotor
(1) Käfig-Zweiphasen-Wechselstrom-Servomotor (schlanker Käfigrotor, ungefähre lineare mechanische Eigenschaften, kleines Volumen und Erregerstrom, Servo mit geringer Leistung, Betrieb mit niedriger Drehzahl ist nicht glatt genug).
(2) Nichtmagnetischer topfförmiger Rotor Zweiphasen-Wechselstrom-Servomotor (Hohltopfrotor, mechanische Eigenschaften sind ungefähr linear, großes Volumen und Erregerstrom, Servo mit geringer Leistung, reibungsloser Betrieb mit niedriger Drehzahl).
(3) Zweiphasen-Wechselstrom-Servomotor mit ferromagnetischem Topfrotor (Topfrotor mit ferromagnetischem Rotor) Material, annähernd lineare mechanische Eigenschaften, große Rotorträgheit, kleiner Koggingeffekt, stabiler Betrieb.
(4) Synchroner Permanentmagnet-Wechselstrom-Servomotor (bestehend aus Permanentmagnet-Synchronmotor, Tachometer und Positionserfassungselement koaxial integrierter Einheit, der Stator ist 3-Phase oder 2-Phase, der magnetische Material Rotor muss mit einem Treiber ausgestattet sein; breiter Drehzahlbereich, mechanisch Die Eigenschaften bestehen aus konstanter Drehmomentzone und konstanter Leistungszone, die kontinuierlich gesperrt werden kann, schnelle Ansprechleistung ist gut, Ausgangsleistung ist groß, Drehmomentschwankung ist klein; Es gibt zwei Methoden des Rechteckantriebs und Sinusantriebs, mit guter Steuerleistung ist es eine elektromechanische Integration Chemisch Produkte).
(5) Asynchroner dreiphasiger AC-Servomotor (der Rotor ähnelt dem Käfig-Asynchronmotor, er muss mit einem Treiber ausgestattet sein, der eine Vektorsteuerung verwendet, die den Bereich der Drehzahlregelung mit konstanter Leistung erweitert und hauptsächlich in Spindeldrehzahlregelungssystemen für Werkzeugmaschinen verwendet wird).
Wechselstrom-Servomotor
(1) Käfig-Zweiphasen-Wechselstrom-Servomotor (schlanker Käfigrotor, ungefähre lineare mechanische Eigenschaften, kleines Volumen und Erregerstrom, Servo mit geringer Leistung, Betrieb mit niedriger Drehzahl ist nicht glatt genug).
(2) Nichtmagnetischer topfförmiger Rotor Zweiphasen-Wechselstrom-Servomotor (Hohltopfrotor, mechanische Eigenschaften sind ungefähr linear, großes Volumen und Erregerstrom, Servo mit geringer Leistung, reibungsloser Betrieb mit niedriger Drehzahl).
(3) Zweiphasen-Wechselstrom-Servomotor mit ferromagnetischem Topfrotor (Topfrotor mit ferromagnetischem Rotor) Material, annähernd lineare mechanische Eigenschaften, große Rotorträgheit, kleiner Koggingeffekt, stabiler Betrieb.
(4) Synchroner Permanentmagnet-Wechselstrom-Servomotor (bestehend aus Permanentmagnet-Synchronmotor, Tachometer und Positionserfassungselement koaxial integrierter Einheit, der Stator ist 3-Phase oder 2-Phase, der magnetische Material Rotor muss mit einem Treiber ausgestattet sein; breiter Drehzahlbereich, mechanisch Die Eigenschaften bestehen aus konstanter Drehmomentzone und konstanter Leistungszone, die kontinuierlich gesperrt werden kann, schnelle Ansprechleistung ist gut, Ausgangsleistung ist groß, Drehmomentschwankung ist klein; Es gibt zwei Methoden des Rechteckantriebs und Sinusantriebs, mit guter Steuerleistung ist es eine elektromechanische Integration Chemisch Produkte).
(6) Asynchroner dreiphasiger AC-Servomotor (der Rotor ähnelt dem Käfig-Asynchronmotor, er muss mit einem Treiber ausgestattet sein, der eine Vektorsteuerung verwendet, die den Bereich der Drehzahlregelung mit konstanter Leistung erweitert und hauptsächlich in Spindeldrehzahlregelungssystemen für Werkzeugmaschinen verwendet wird).
Drehmomentmotor
(1) Gleichstromdrehmomentmotor (flacher Aufbau, Anzahl der Pole, Anzahl der Schlitze, Anzahl der Kommutierungsstücke und Anzahl der Serie Leiter sind groß; das Ausgangsdrehmoment ist groß, es kann kontinuierlich mit niedriger Drehzahl oder blockiertem Rotor arbeiten, die mechanischen und Justageeigenschaften sind gut, und die elektromechanische Zeit Konstante ist klein.
(2) Bürstenloser DC-Drehmomentmotor (ähnlich in der Struktur zum bürstenlosen DC-Servomotor, aber flach, mit einer großen Anzahl von Polen, Schlitzen, und Serie Leiter; großes Ausgangsdrehmoment, gute mechanische und Justageeigenschaften, lange Lebensdauer, keine Funken und geringes Rauschen.
(3) Cage AC-Drehmomentmotor (Käfigrotor, flache Struktur, große Anzahl von Polen und Schlitzen, großes Anfahrmoment, kleine elektromechanische Zeit konstanter, langfristiger Betrieb mit verriegeltem Rotor, weiche mechanische Eigenschaften.
(4) Wechselstromdrehmomentmotor mit Vollrotor (Vollrotor mit ferromagnetischem Rotor) Material, flache Struktur, große Anzahl von Polen und Schlitzen, langzeitverriegelter Rotor, glatter Betrieb, weiche mechanische Eigenschaften.
Schrittmotor
(1) Reaktiver Schrittmotor (der Stator und der Rotor sind alle durch Siliziumstahlbleche laminiert, es gibt keine Wicklung auf dem Rotorkern und es gibt eine Steuerwicklung auf dem Stator; der Schrittwinkel ist klein, die Start- und Betriebsfrequenz ist höher und die Schrittwinkelgenauigkeit ist gering. Selbsthemmendes Drehmoment).
(2) Permanentmagnet-Schrittmotor (Dauermagnetrotor, radiale Magnetisierungspolarität; großer Schrittwinkel, niedrige Start- und Betriebsfrequenz, Haltemoment, geringerer Stromverbrauch als reaktiv Typ, aber positive und negative Impulse sind Strom erforderlich.
(3) Hybrid-Schrittmotor (permanenter Magnetrotor, axiale Magnetisierungspolarität; hohe Schrittwinkelgenauigkeit, Haltemoment, kleiner Eingangsstrom und sowohl reaktiver als auch Permanentmagnet).
Darüber hinaus gibt es geschaltete Reluktanzmotoren und Linearmotoren. Geschaltener Reluktanzmotor: Der Stator und der Rotor sind alle von Siliziumstahlblechen laminiert, die alle hervorstechende Pole sind, ähnlich in der Struktur eines großstufigen reaktiven Schrittmotors mit einer ähnlichen Anzahl von Polen, mit einem Rotorpositionssensor, und die Drehmomentrichtung hat nichts mit der Stromrichtung zu tun , Der Drehzahlbereich ist klein, das Rauschen ist groß, und die mechanischen Eigenschaften bestehen aus drei Teilen: konstanter Drehmomentbereich, konstanter Leistungsbereich und Serie Anregungskennfeld.
Linearmotor: Einfache Struktur, Führungsschienen können als Sekundärleiter verwendet werden, geeignet für lineare hin- und hergehende Bewegung; High-Speed-Servo-Leistung ist gut, Leistungsfaktor und Effizienz sind hoch und konstante Geschwindigkeit Betriebsleistung ist ausgezeichnet.
Der Anwendungsfall von Servomotor
Wie die unterstützt Ausrüstung für den Einbau und die Befestigung von Kameras, die Heißverkaufspfanne/Neige ist in zwei Typen unterteilt: feste Pfanne/Neige und elektrische Pfanne/Neige; das Regelprinzip der elektrischen Pfanne/Neige übernimmt das Funktionsprinzip des Servomotors.
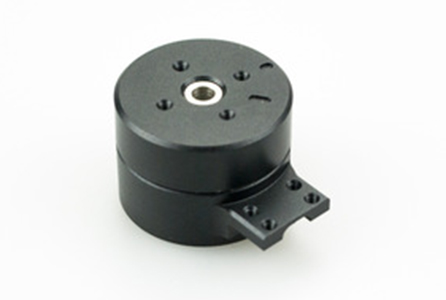
Zum Beispiel der Motor an die dreiachsige Motorwanne/Neigung Es ist einer der Servomotoren. Die drei Servomotoren steuern die Winkel der drei Achsen der Kamera. Der Gimbal-Master kann die Gimbal-Haltung durch den Gyroskop-Sensor erfassen und dann den Servomotor genau so steuern, dass er die Wirkung der Erschütterung erreicht.
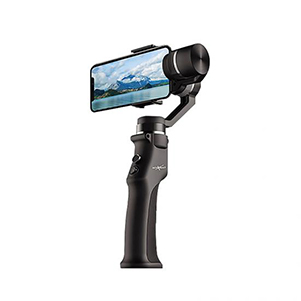
Universale Rotationsdreiachse Bluetooth Handheld Gimbal-Stabilisator
am der einachsige Kardan, Da die Servomotoren der Nickachse und der Pfannenachse weggelassen werden (die beiden Achsen lassen sich leichter von Hand steuern), gibt es nur einen Servomotor, um den Jitter der Rollachse zu steuern, so dass der Rumpf reduziert wird. Gewicht und Volumen erhöhen den Komfort und die Benutzerfreundlichkeit. Dies ist auch eine beliebte Lösung in der jüngsten Entwicklung von elektrischen Schwenkkippen.
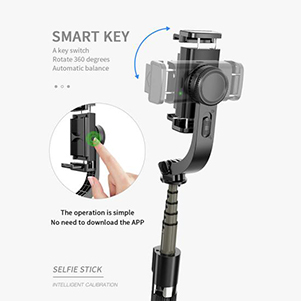
3-In-1 Professionell Gimbal-Stabilisator Selfie Stick Tripod für Smartphone
Was ist RGB LED? 21 Aug 2020 Die Einführung des RGB Der RGB Farbe Modus ist ein Farbe Standard in der Industrie. Es erhält verschiedene Farben, indem es die drei ändert Farbe...


 IPv6-Netzwerk unterstützt
 Online-Service
 0086-591-8806 957988067049
 laker@Lexinda.com
 sarahlpr
 86-15336506363